§3 无条件极值问题解法
本节讨论目标函数
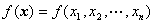
的极小值问题。设


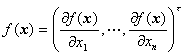
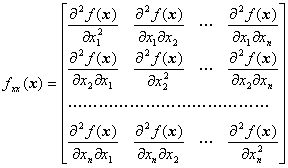

[最速下降法] 迭代程序如下:
(1)
选取初始点 及判别收敛的正数
 。
(2)
命
(3)
计算
(4)
命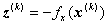 ,若
 ,则迭代停止,
 即为所求;否则进行(5)。
(5)
求 ,使
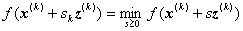
(6)
命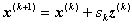 ;命
 ,进行(3)。
这个方法虽然很简单,但点列 收敛于最优解的速度较慢。
[牛顿法] 迭代程序如下:
(1)
选取初始点 及判别收敛的正数
 。
(2)
命
(3)
计算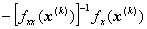 。
(4) 命

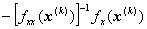
若 则迭代停止,
 即为所求;否则进行(5)。
(5) 求 使
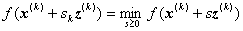
(6) 命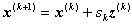 ;命
 ,进行(3)。
牛顿法虽然可以很快地收敛于最优解,但往往计算逆矩阵 很困难。为了避免此困难,产生了收敛速度介于最速下降法与牛顿法之间的共轭梯度法。
[共轭梯度法]
1o 目标函数是二次函数
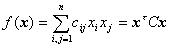
的情形,其迭代程序如下:
(1) 选取初始点 及判别收敛的正数
 ,若
 ,则迭代停止;否则进行(2)。
(2)
命 ,
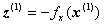
(3) 算出
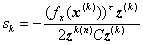
(4)
命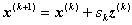
(5)
若 ,则迭代停止;否则命
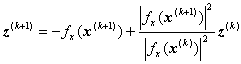
命 ,进行(3)。
对二次函数只要有限步就可到达最优点。
2o 目标函数是一般函数的情形,其迭代程序如下:
(1) 选取初始点 及判别收敛的正数
 。若
 ,则迭代停止;否则进行(2)。
(2) 命 ,
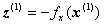 。
(3) 求 使
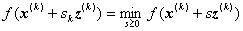
(4) 命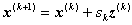
(5) 若 ,则迭代停止;否则,若
 ,则
 ,进行(1),若
 ,则算出
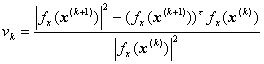
命
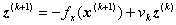
命 ,进行(3)。
这个方法的程序较简单,存储量较小,但当 较小时,计算
 可能引起因舍入误差较大而不稳定的情况。
对一般(非二次)函数,这个方法不一定是有限步到达最优解。
[变尺度方法]
1° 目标函数是二次正定函数
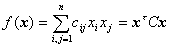
的情形,其迭代程序如下:
(1)
选取初始点 及判别收敛的正数
 。若
 ,则迭代停止;否则进行(2)。
(2)
命 ,
 (
 阶单位矩阵),
 。
(3)
命 。
(4) 算出
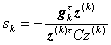
(5) 命
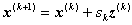
(6)
若 ,则迭代停止;否则,命
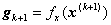
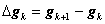
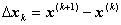
算出
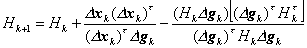
再进行(7)。
(7)
命 进行(3)。
对二次函数只要有限步就可到达最优点。
2° 目标函数是一般函数的情形,其迭代程序如下:
(1)
选取初始点 及判别收敛的正数
 。若
 ,则迭代停止;否则进行(2)。
(2)
命 ,
 ,
 (
 阶单位矩阵)。
(3)
命 。
(4)
求 ,使
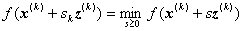 。
(5)
命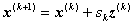 。
(6)
若 ,则迭代停止;否则,若
 ,则
 ,进行(1),若
 ,则算出
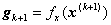 ,
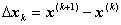 ,
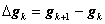
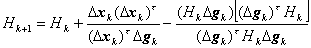
命 ,进行(3)。
对一般(非二次)函数,这个方法不一定是有限步到达最优解。
变尺度法是共轭梯度法的改进,它的收敛速度较快。
[高斯-牛顿最小二乘法] 假设目标函数是平方和的形式
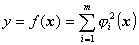

式中 为
 维列矢量
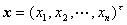 。
这是数据处理中最常见的一种函数形式。
显然,如果 的极小点
 满足
 (
 是预先给定的精度),那末可以认为
 是方程组
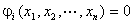
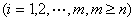
的解。所以最小二乘法也可用来求非线性方程组的解。
函数
 一般是非线性的,假设有连续的一阶偏导数:
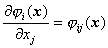
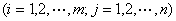
迭代程序如下:
(1)
选择一初始点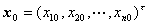 。
(2) 算出
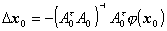
式中
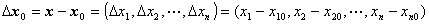
称为对初始值 的校正量;又

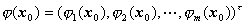
假设矩阵 的列矢量为线性独立的,因此逆矩阵
 存在。
(3) 命

则 为函数
 的极小点的首次近似。
(4)
以 代替前面的
 ,
 代替
 ,重复上述计算过程,直到

或
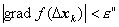
为止,在此 和
 为预先指定的表示对精确度要求的两个正数。
[改进的高斯-牛顿最小二乘法] 上述高斯-牛顿最小二乘法利用了目标函数为平方和的特点,用 近似代替牛顿法中
 的二阶导数矩阵,大大节省了计算量,但是它对初始点
 的要求比较严格,如果初始点
 与极小点
 相距太远,这个算法往往失败。其原因可以从两个方面来看,其一是上述算法基于线性逼近,但在
 远离极小点时,这种线性逼近无效;其二是
 的最大特征值与最小特征值的比很大,以致使解
 变得无意义。为此采取下述改进的办法。
在求出 的校正量
 后,不把
 作为第
 次近似,而将
 作为下一步的搜索方向,这时求
 使
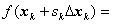 极小值
然后令
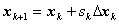
以 代替
 重复上述过程,直到

或 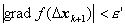
时为止,这时极小点和极小值分别为
 ,

称 为第
 步的最优步长因子。